Idee
Mit dem Umbau meines Lidl-Gliders auf digitale Videoübertragung kam eine neue Idee: Die Kamera sollte meinen Kopfbewegungen folgen, sodass ich frei auf dem Flugzeug umherschauen könnte. Natürlich existierten schon einige Produkte, die mich aber alle nicht überzeugen konnten. Immer musste man einen riesigen, 3D-gedruckten Klotz auf seine FPV-Brille kleben und einen unzuverlässigen, zweiten RC-Link für die Servos nutzen. Die Lösung: Ich baue mir mein eigenes Head Tracking-System.
Umsetzung
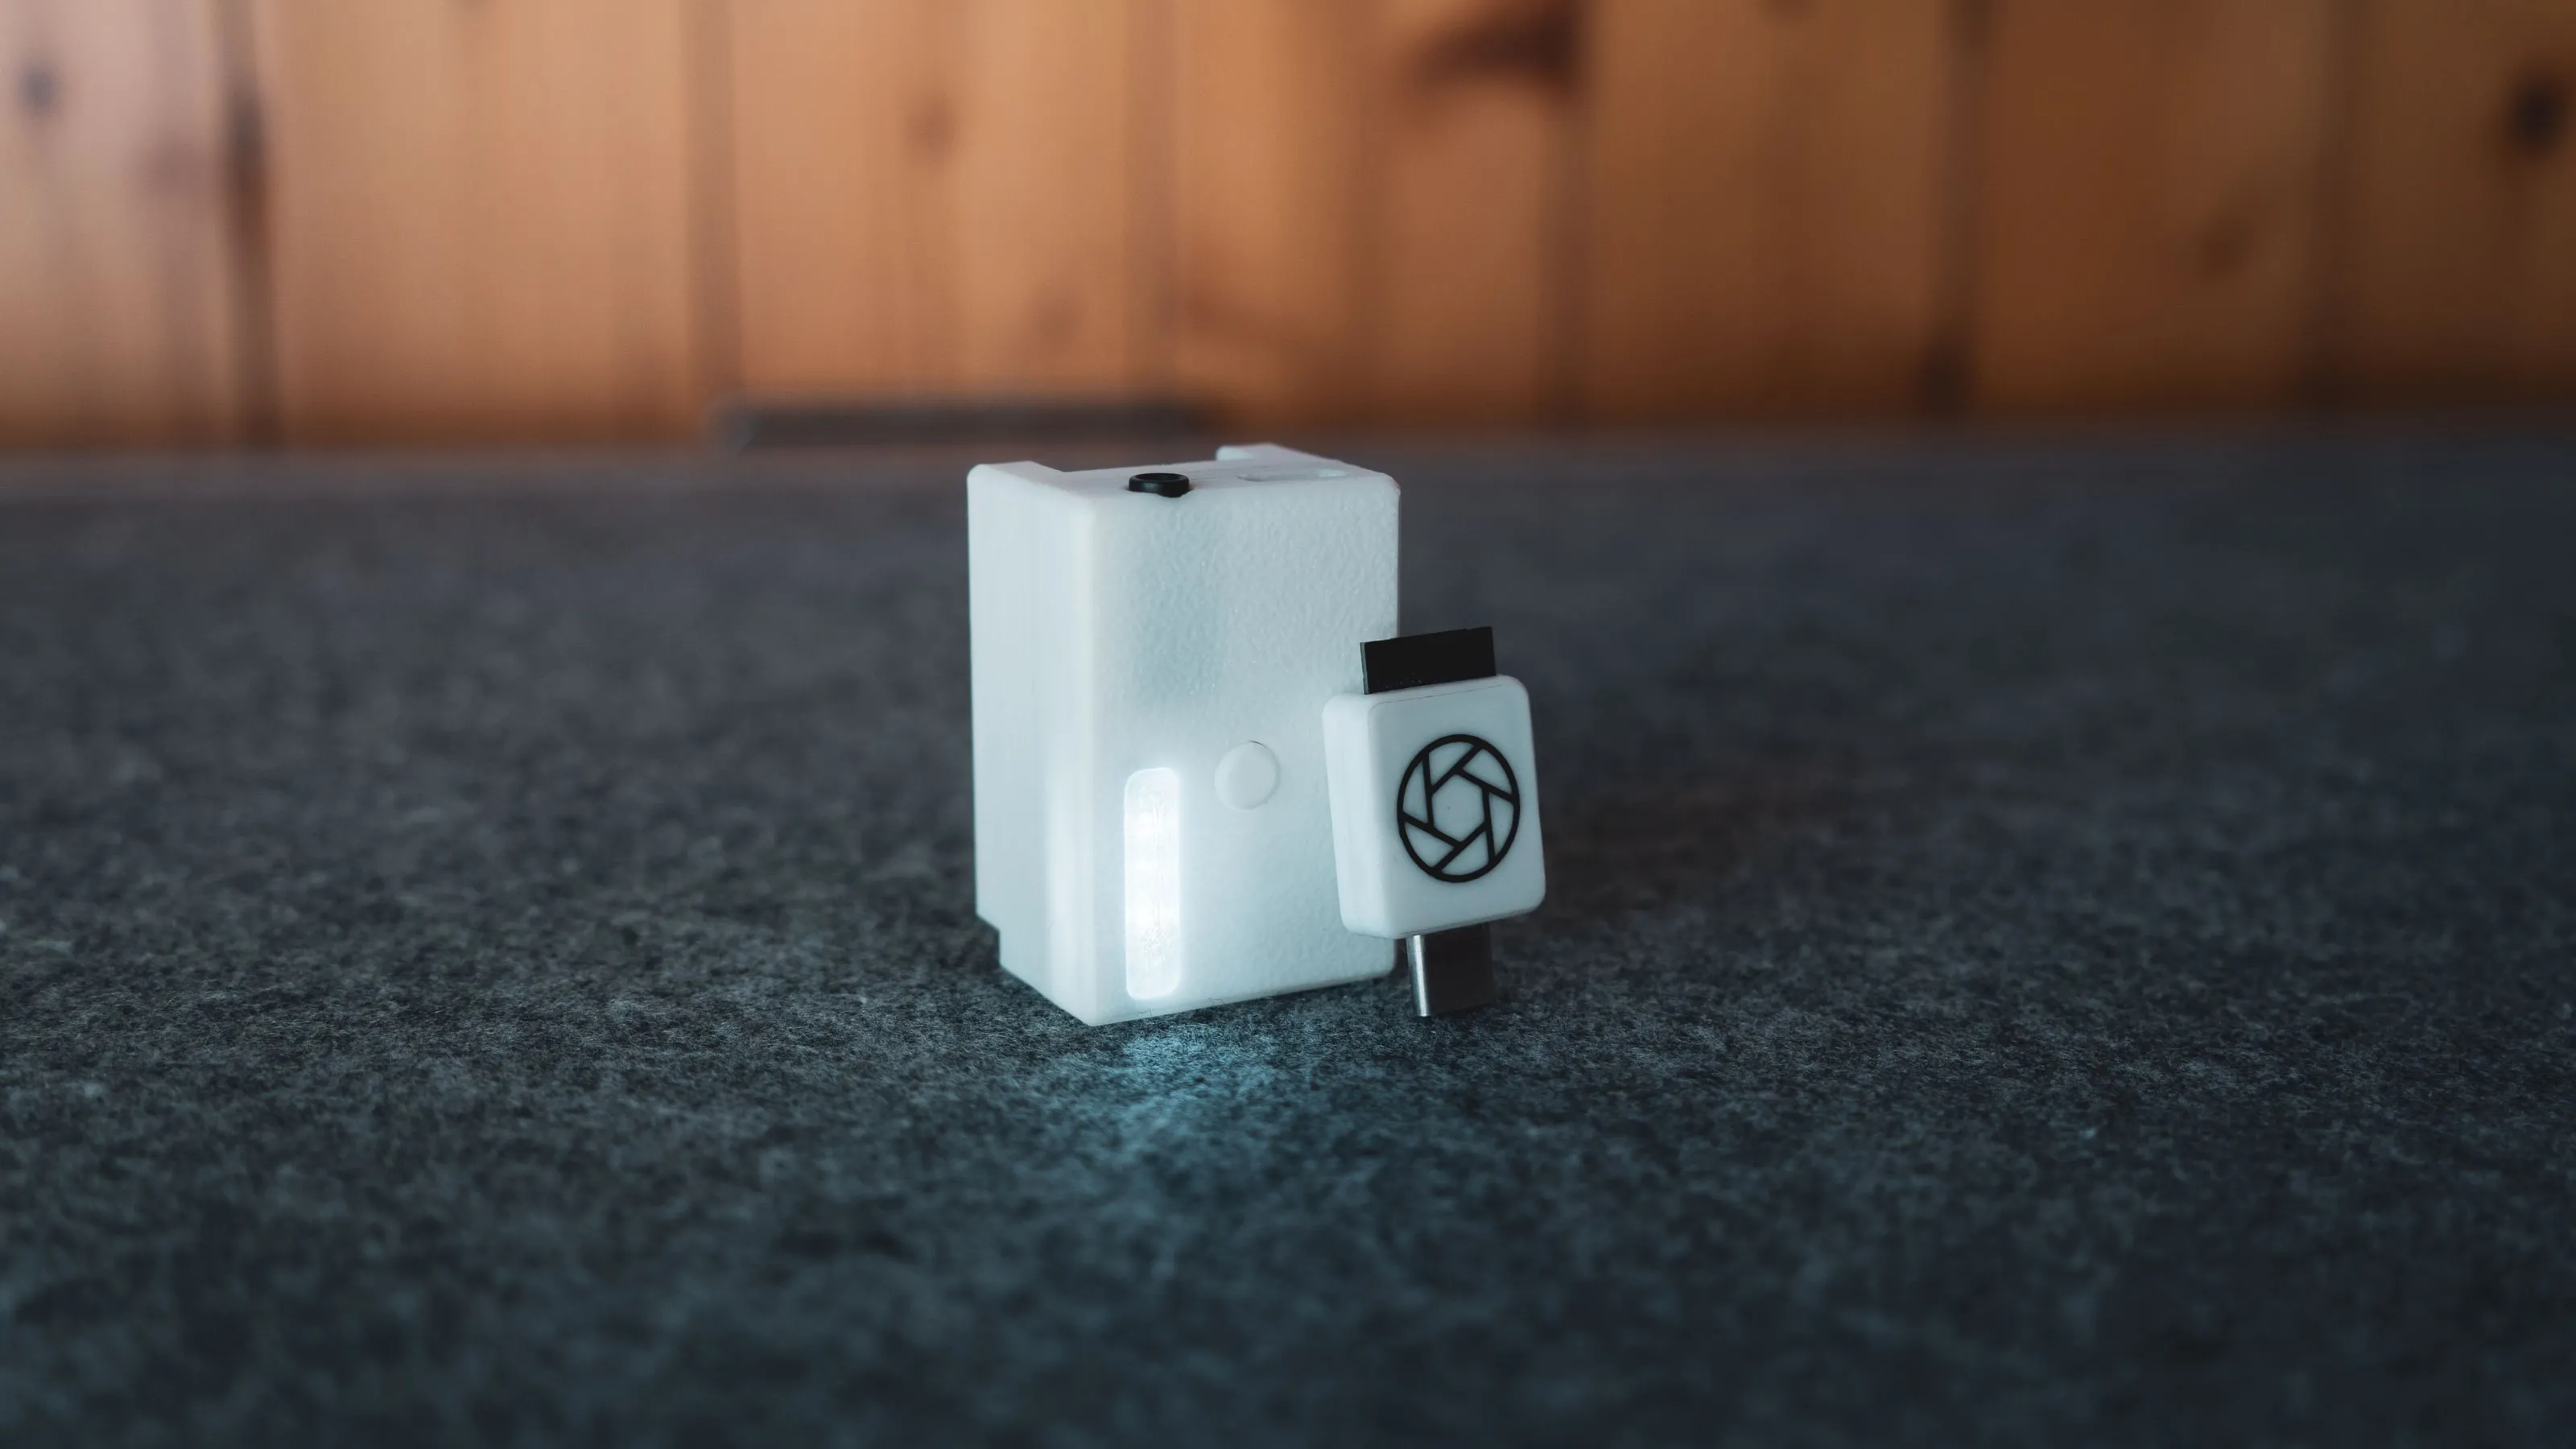
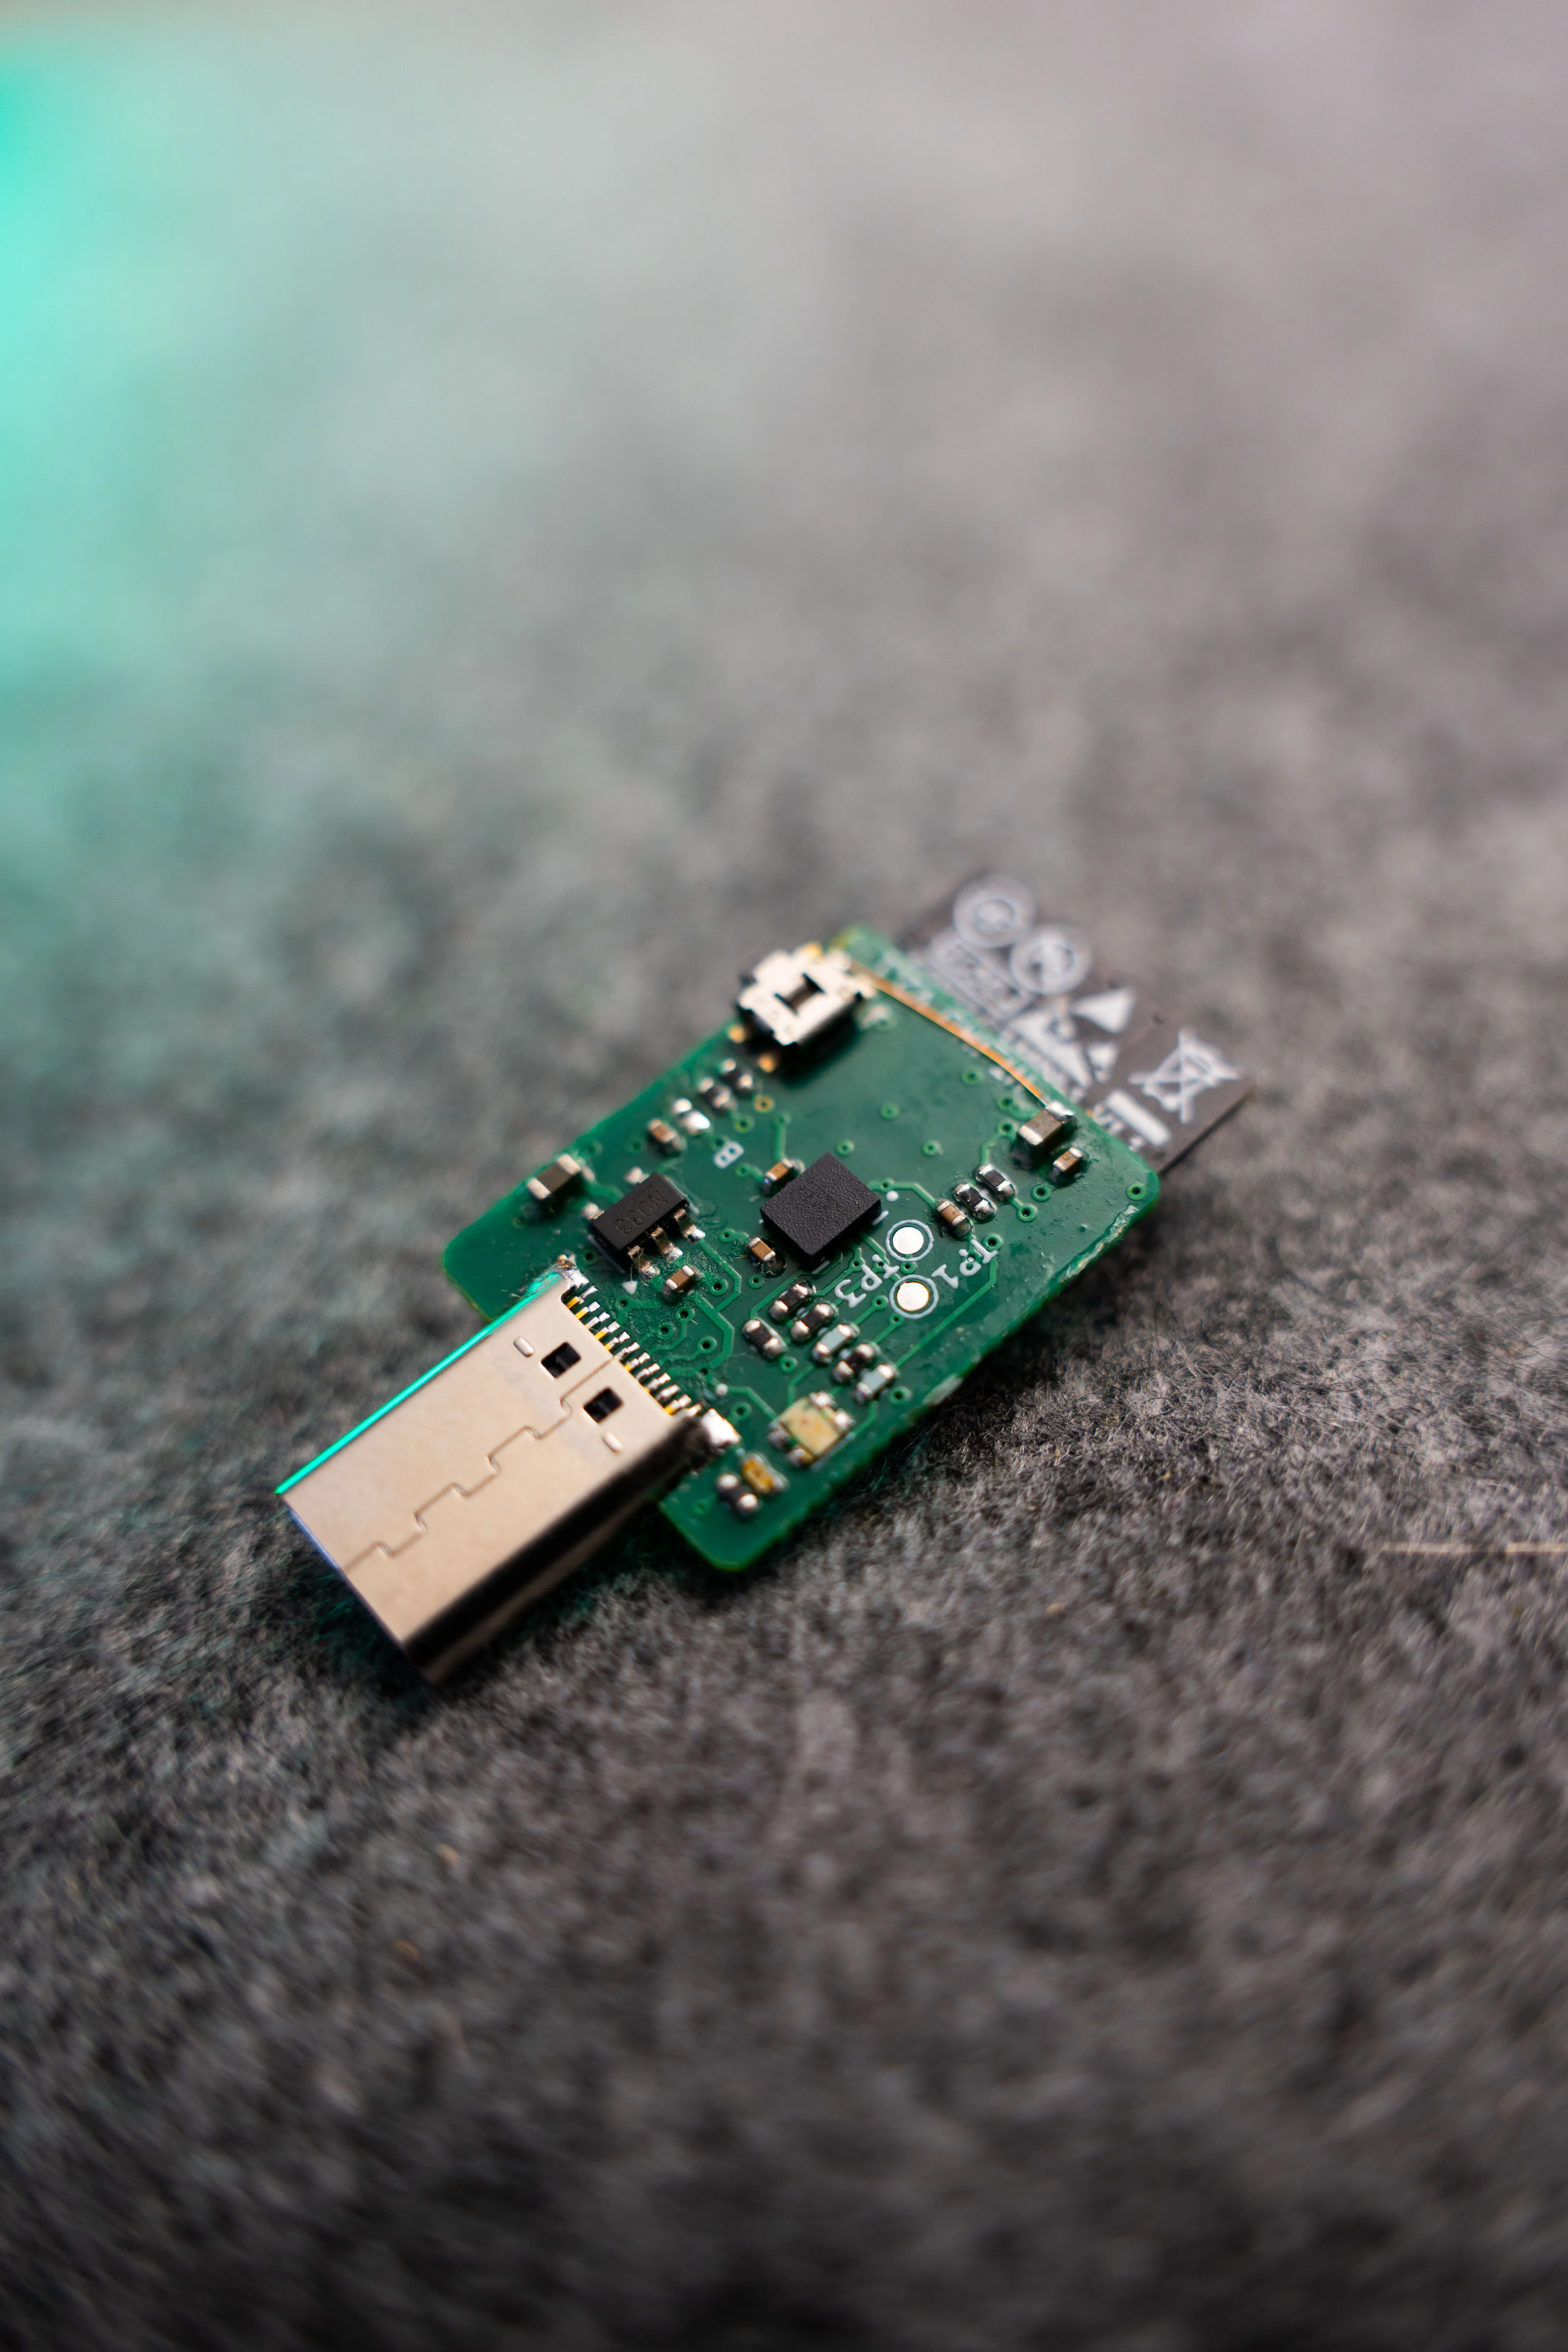
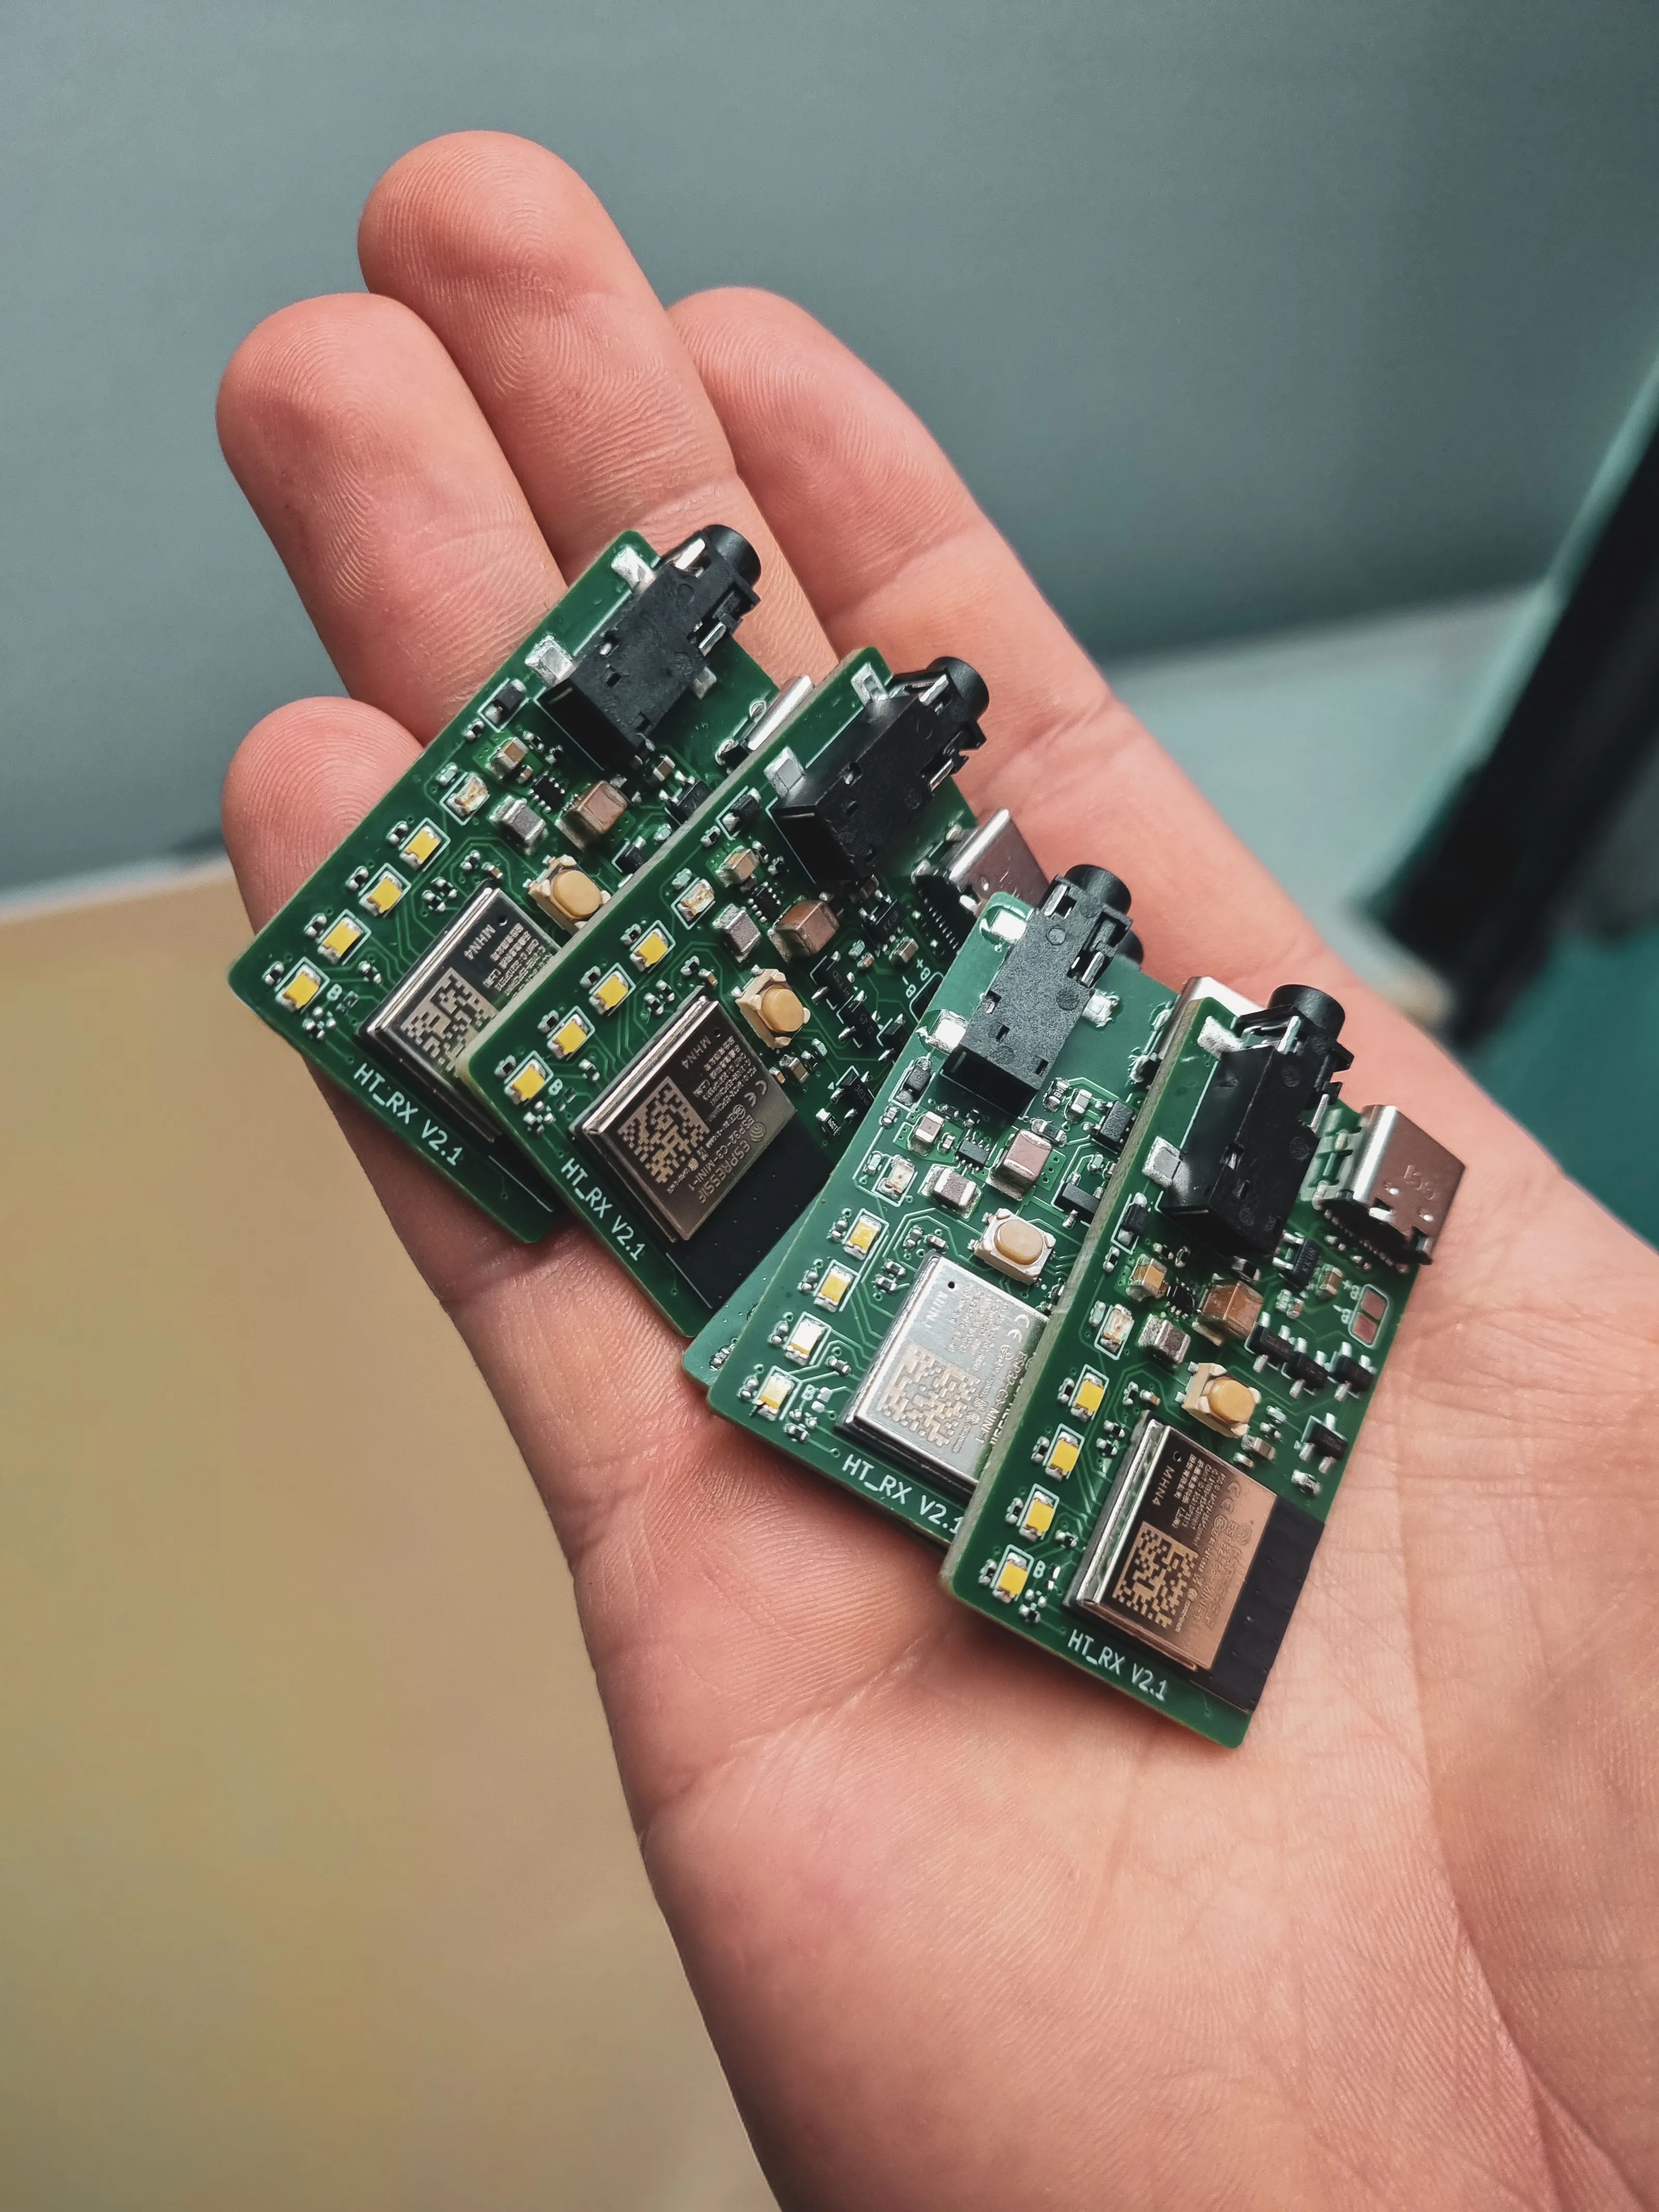
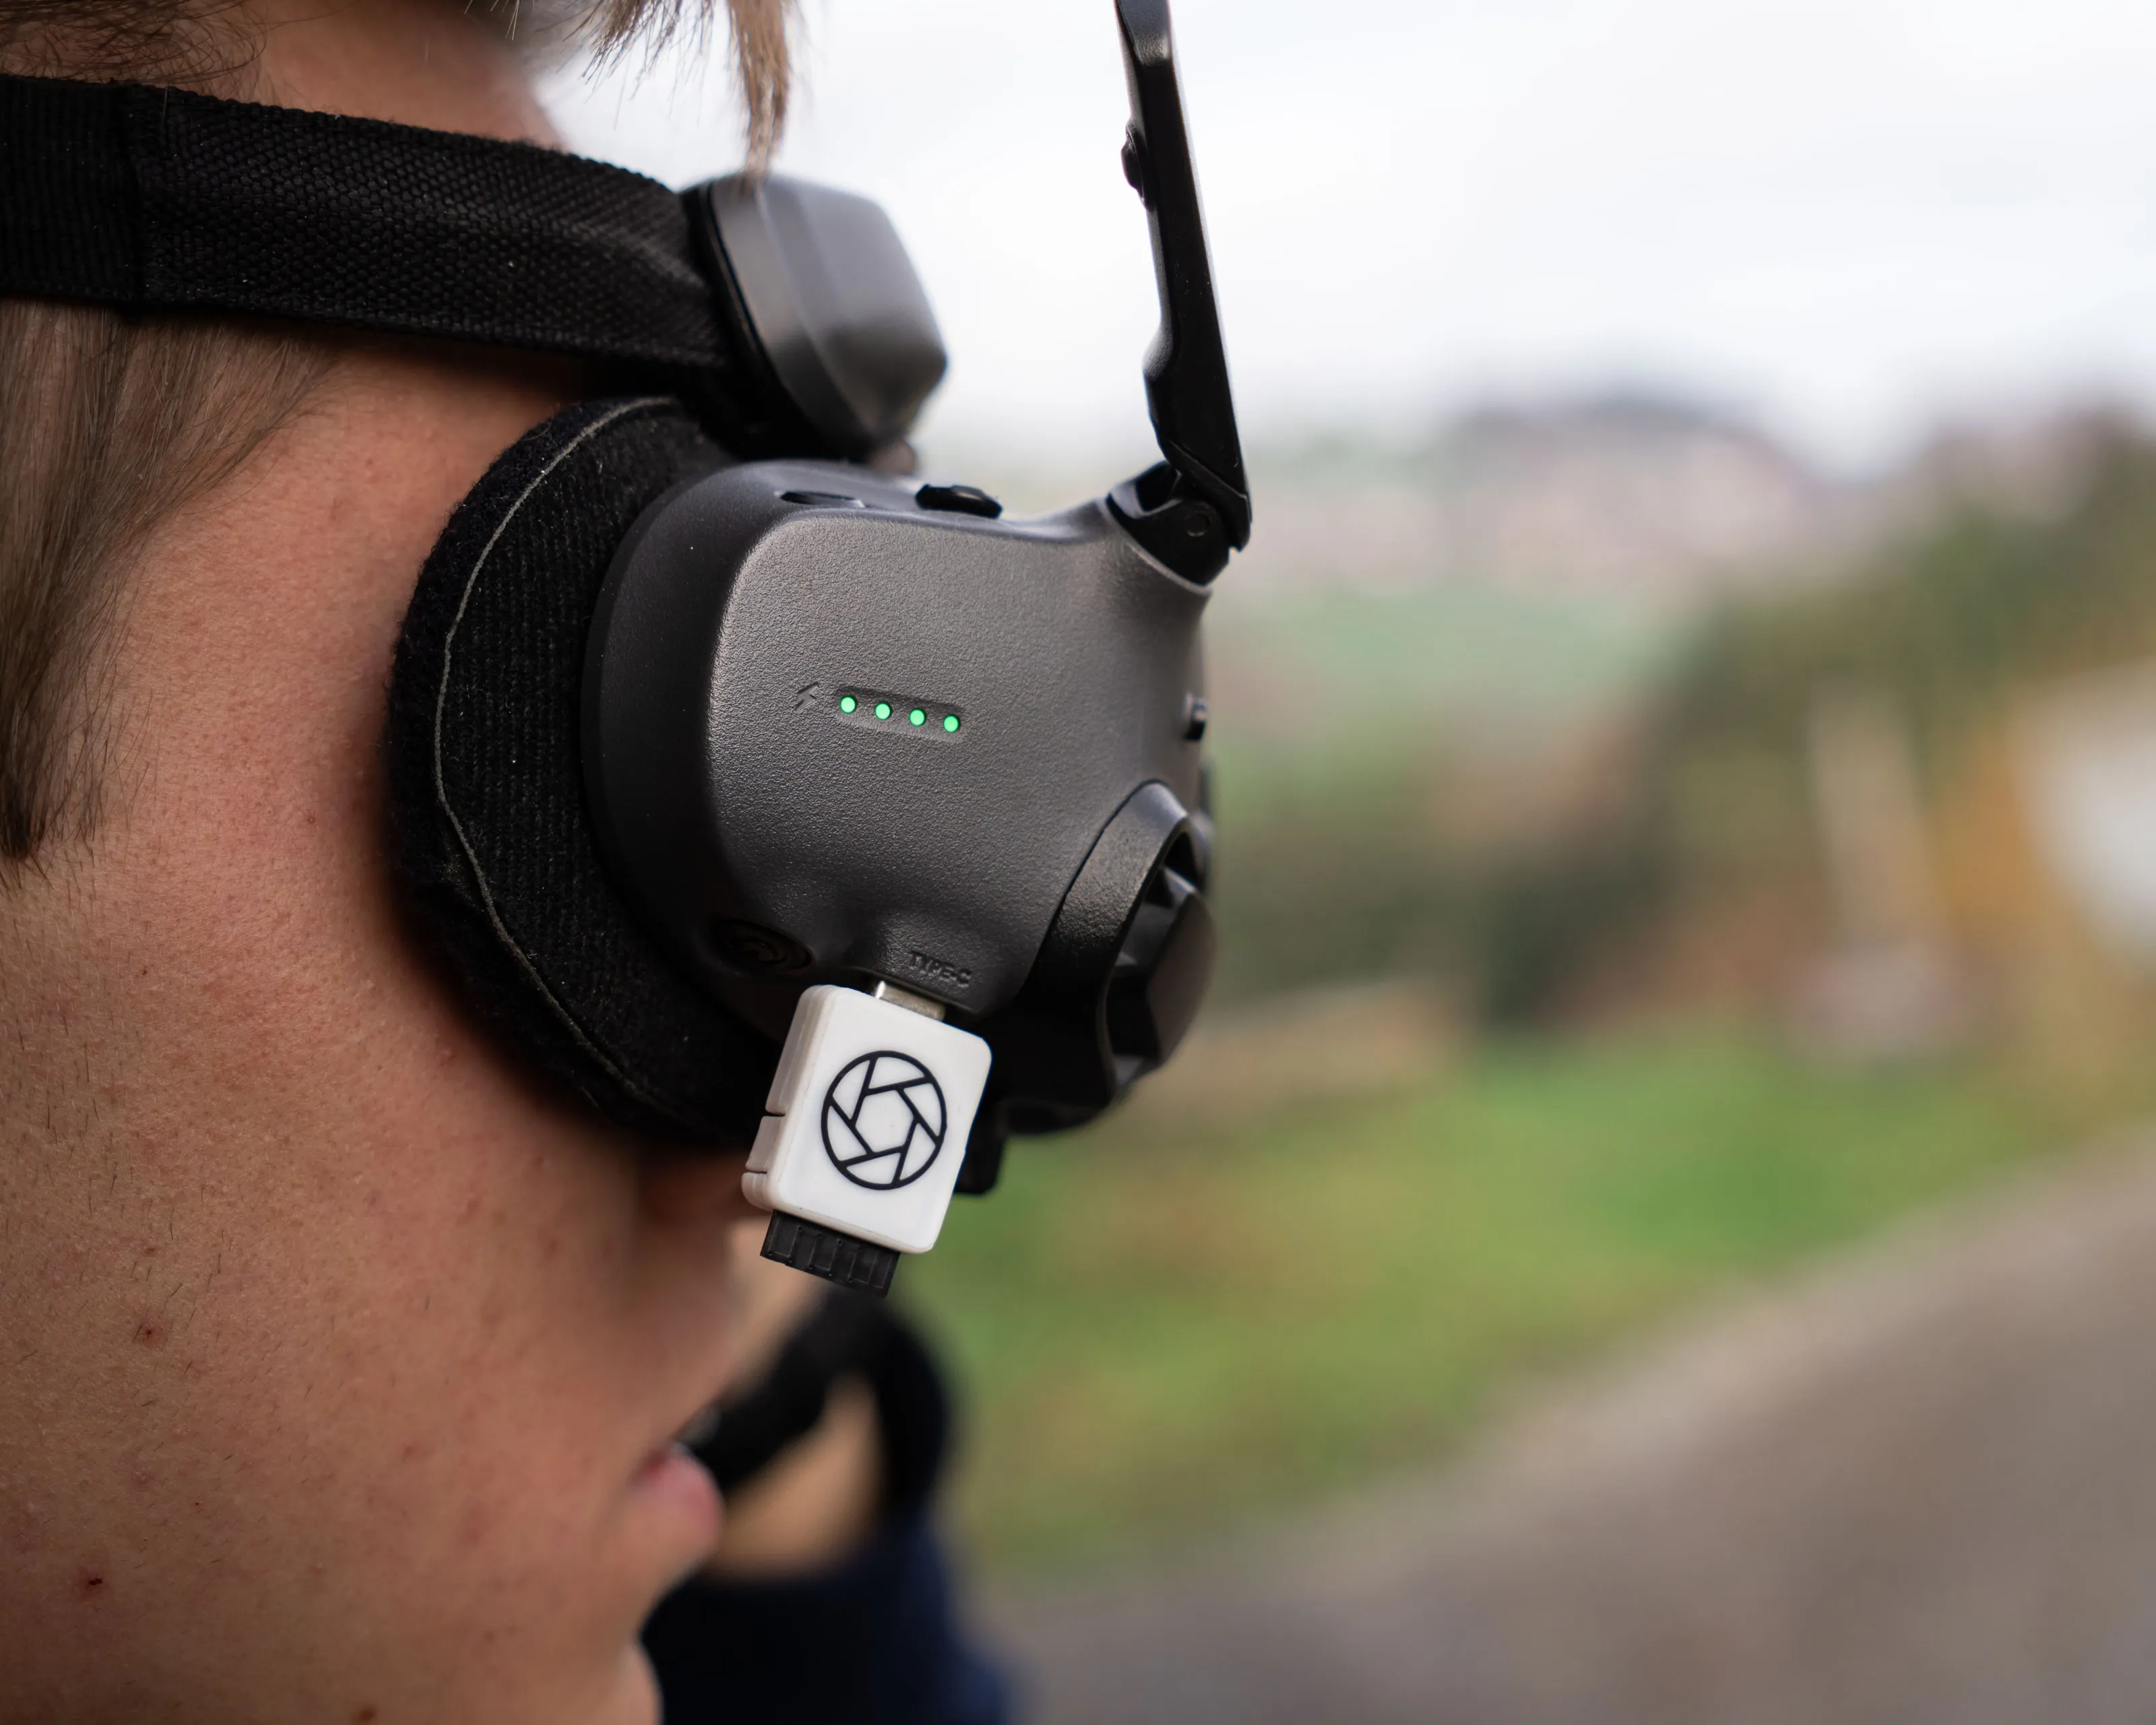
Von aussen gesehen sieht das Projekt sehr einfach aus. Zwei ESP32-Module, die über ESP-NOW miteinander kommunizieren. Eines an der Fernsteuerung, das über PPM / SBUS die Daten an die Fernsteuerung sendet, das andere am USB-C-Port der Brille. Dazu eine 6-Achsen-IMU, welche die Kopflage misst. Nach einigen Tagen an der Firmware merkte ich jedoch, dass hinter einem scheinbar einfachen Konzept weit mehr als nur das Auslesen und Weitersenden eines Sensorwerts steckt.
Herausforderungen
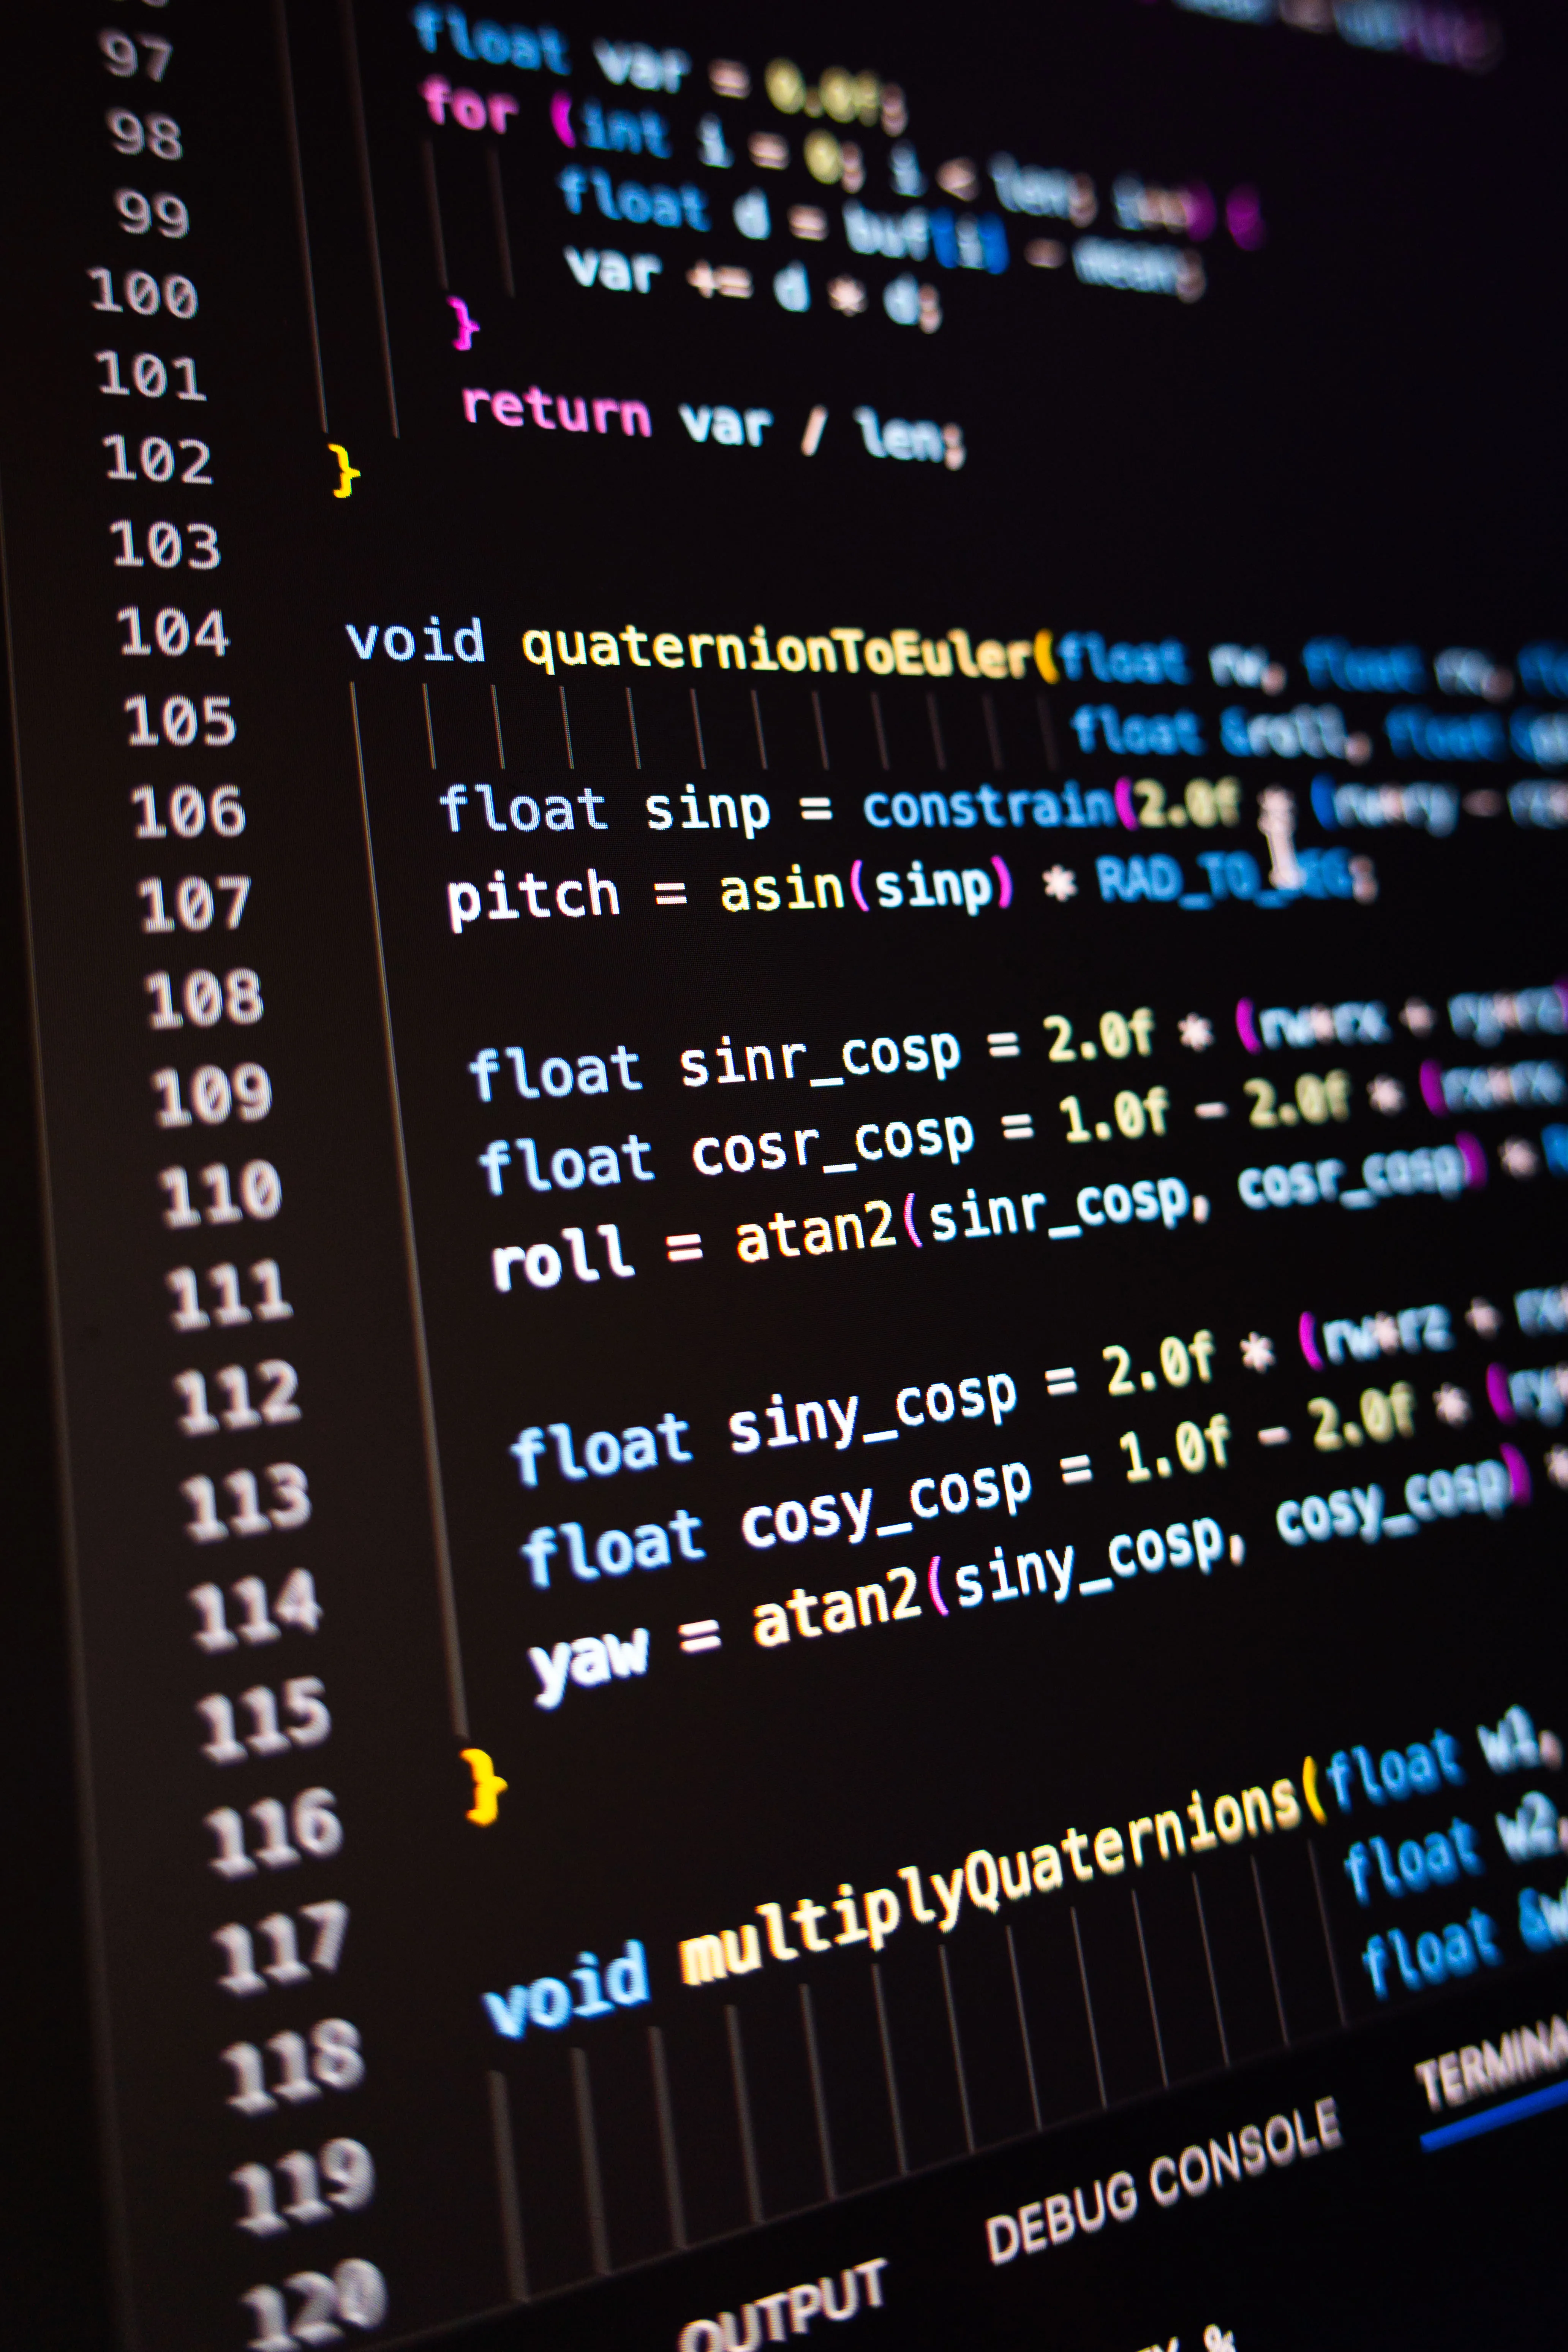
Fast unvermeidbar beim Hantieren mit IMUs (Inertial Measurement Units), stiess ich bald auf den Effekt “Gimbal Lock”. Um die gewünschten Features dennoch umsetzen zu können, musste ich die Berechnungen im Code mit Quaternionen durchführen. Die Komplexität der Firmware stieg sofort merklich an.
Ergebnis
Nach mehreren Iterationen bin ich bei einer finalen Version angelangt. Die Grösse der Module ist deutlich geschrumpft, die Firmware läuft flüssig und auch andere Piloten fliegen inzwischen damit. Weiter können über ein Web-Interface Einstellungen, Kalibrierungen und Updates durchgeführt werden. Und der Head Tracker ist erst der Anfang: Auf seiner Basis entsteht bereits mein Motion Controller.